Le niveau de gris des écrans LED correspond à la résolution de luminosité disponible pour chaque canal rouge, vert et bleu. Une valeur de n bits possède 2<sup> n </sup> codes possibles : 14 bits offrent 16 384 codes par canal et 16 bits, 65 536. La qualité d’image réelle dépend de la manière dont l’écran reproduit ces codes, notamment dans les dégradés sombres et à faible luminosité.
Lors de la comparaison des spécifications, il convient de distinguer la profondeur de bits de la source, la précision du traitement interne et la résolution PWM du pilote de LED. Un nombre élevé de bits du pilote ne permet pas de récupérer les détails manquants à la source et ne garantit pas que chaque étape de sortie soit mesurable ou visuellement distincte. L'étalonnage, les niveaux de signal, la synchronisation et la luminosité de fonctionnement influent tous sur le résultat.
Ce guide explique le fonctionnement en niveaux de gris, la modulation de largeur d'impulsion (PWM), les tests de qualité d'image et les essais pratiques à réaliser avant l'achat. Ces principes s'appliquent à tous les produits LED, de l' écran d'affichage à l'écran mural. Commencez par définir le contenu prévu et les conditions de visionnage, puis demandez au fournisseur de vous faire une démonstration de la configuration proposée.
1. Qu'est-ce que le niveau de gris dans les écrans LED ?
Dans un écran LED RVB, chaque pixel combine des émetteurs rouge, vert et bleu contrôlés indépendamment. Le réglage de leur intensité lumineuse relative crée les couleurs ; leur équilibrage autour du point blanc choisi produit un gris neutre. La résolution en niveaux de gris décrit les valeurs de luminosité disponibles dans chaque canal. Elle est différente du nombre de pixels physiques et ne signifie pas que l’écran affiche uniquement des images en noir et blanc.
1.1 Profondeur de bits et niveaux de luminosité
Chaque bit supplémentaire double le nombre de codes numériques. Le tableau présente les combinaisons théoriques complètes pour une profondeur de bits égale dans les trois canaux RVB ; il ne s’agit pas du nombre de couleurs qu’un observateur peut nécessairement distinguer.
| Profondeur de bits | Niveaux de gris (par couleur) | Combinaisons théoriques de couleurs RVB |
|---|---|---|
| 8-bits | 256 | 16.7 millions |
| 10-bits | 1,024 | 1.07 milliards |
| 12-bits | 4,096 | 68.7 milliards |
| 14-bits | 16,384 | 4.4 billions |
| 16-bits | 65,536 | 281 billions |
Niveaux par canal = 2 n ; combinaisons RGB = (2 n ) 3 = 2 3n . Les codes vont de 0 à 2 n − 1. Par exemple, le RGB 8 bits a 256 codes par canal et 16 777 216 triplets possibles.
Les formats de signal peuvent réserver certains codes, et la sortie physique est limitée par la source, le traitement, l'étalonnage et les LED. Un plus grand nombre de combinaisons numériques n'étend pas la gamme de couleurs de l'écran et ne garantit pas une reproduction précise des noirs profonds.
1.2 Pourquoi les niveaux de gris sont importants pour la qualité d'image
Le rendu des niveaux de gris affecte trois qualités visibles :
Fluidité des dégradés : le ciel, les teintes de peau et les arrière-plans faiblement éclairés doivent évoluer progressivement. Les contours visibles peuvent provenir de la quantification, de la compression, du traitement ou de l’écran lui-même ; il est donc conseillé d’examiner la source avant d’incriminer la profondeur de bits du pilote.
Détails dans les zones sombres. Les textures sombres doivent rester discernables dans les conditions d'éclairage ambiant et d'affichage prévues. Des noirs bouchés peuvent être dus à des réglages de plage de signal incorrects ou à une précision de sortie limitée.
Neutralité des gris faibles. Les zones grises doivent rester neutres et ne pas virer au rose, au vert ou au bleu. La réponse du canal, l'étalonnage et la synchronisation du pilote peuvent affecter cet équilibre ; une seule valeur de gris annoncée ne rend pas compte de ces trois facteurs.
2. Fonctionnement des niveaux de gris : modulation de largeur d’impulsion (PWM) et profondeur de bits
Les LED sont des sources lumineuses semi-conductrices dont le rendement dépend du courant, de la température et des caractéristiques du composant ; ce ne sont pas des interrupteurs numériques par nature. Les circuits de commande combinent généralement un courant contrôlé et une modulation de largeur d'impulsion (MLI). Cela permet de contrôler le rendement lumineux moyen à partir de valeurs d'image numériques, sans avoir à utiliser un courant continu différent pour chaque niveau de gris.
2.1 PWM : Le principe de base
Dans un exemple simplifié de modulation de largeur d'impulsion (PWM) à courant fixe, le circuit de commande active et désactive un canal et modifie son rapport cyclique : la durée d'activation divisée par la période totale. Avec une sortie stable à l'état passant, la lumière émise moyenne est approximativement proportionnelle au rapport cyclique. La luminosité perçue, en revanche, n'est pas proportionnelle de la même manière.
- Cycle de service de 100 % : en continu pendant l'intervalle de conduite disponible.
- Cycle de service de 50 % : allumée pendant la moitié de l'intervalle, produisant environ la moitié de la lumière moyenne du cas à 100 %.
- Cycle de service de 0.1 % : une durée d'activation très courte, soumise à la longueur d'impulsion utile minimale du matériel.
Ces exemples supposent un canal statique ; les panneaux multiplexés répartissent également le temps entre les lignes de balayage. La modulation de largeur d'impulsion (PWM) peut atténuer les variations de couleur liées aux fluctuations de courant, mais elle ne garantit pas une neutralité parfaite pour tous les réglages. Le réglage analogique du courant est également une méthode de gradation valable, comme l'explique Texas Instruments dans son guide de gradation . Les pilotes d'affichage peuvent utiliser les deux approches.
2.2 L'horloge en niveaux de gris
Une horloge de niveaux de gris (GCLK) fournit les incréments de synchronisation à de nombreux pilotes PWM. Dans un modèle PWM statique simplifié de 16 bits avec 65 536 intervalles de temps à 60 cycles par seconde, la durée d'un intervalle est de 1/(60 × 65 536), soit environ 254 ns ; la fréquence d'horloge est d'environ 3.93 MHz . Ce calcul est donné à titre indicatif et ne constitue pas une spécification technique. Le nombre de lignes de balayage, le temps de suppression, la multiplication de l'horloge et l'architecture PWM modifient la durée réelle de l'intervalle de temps.
2.3 Problème de scintillement et modulation de largeur d'impulsion (PWM) brouillée
Un schéma PWM de base permet de placer la durée d'activation d'un canal dans une impulsion par cycle. Aux faibles niveaux de gris, cette impulsion peut être courte et très espacée de la suivante. La visibilité du scintillement dépend de la fréquence de répétition, du motif d'impulsion, de la luminosité, des conditions d'observation et du mouvement ; une caméra introduit son propre temps d'exposition. Il ne faut pas confondre une fréquence d'images de 60 Hz avec la fréquence de rafraîchissement annoncée du pilote LED.
La modulation de largeur d'impulsion brouillée (S-PWM) répartit le temps d'activation disponible sur plusieurs périodes afin d'améliorer les performances temporelles. La description du MBI5251 de Macroblock , par exemple, mentionne une S-PWM de type balayage, une résolution sélectionnable de 13 à 16 bits et un multiplicateur GCLK. La séquence exacte dépend du pilote et de sa configuration.
Diviser une image en 32 segments ne signifie pas qu'une impulsion de durée minimale se transforme en 32 impulsions valides encore plus courtes. Aux valeurs de code les plus basses, le temps d'activation peut être insuffisant pour placer une impulsion dans chaque segment. Par conséquent, multiplier la fréquence d'images par le nombre de segments ne suffit pas à garantir une fréquence de rafraîchissement uniforme pour chaque niveau de gris ni à assurer une image sans scintillement.
2.4 Séparation MSB-LSB et tramage
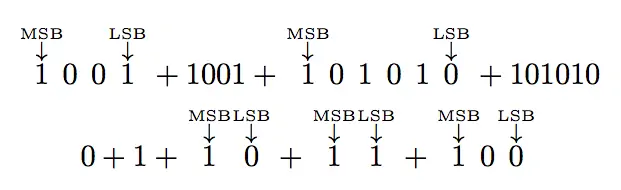
MSB signifie bit de poids fort ; LSB signifie bit de poids faible. En binaire non signé 1001, le bit le plus à gauche a un poids de 8 et le bit le plus à droite un poids de 1, ce qui donne 9 en décimal. L’illustration ci-dessous indique la position de ces bits. Il s’agit d’une illustration de la signification des bits, et non d’une forme d’onde PWM mesurée ou d’un diagramme de synchronisation de pilote universel.
Certaines architectures PWM améliorées divisent les données en groupes de bits de poids fort et de poids faible. D'autres systèmes utilisent un tramage temporel pour répartir la sortie fractionnaire dans le temps. Ces deux méthodes nécessitent une synchronisation spécifique à l'implémentation ; le tramage peut améliorer la gradation apparente, mais introduit du bruit visible. La documentation de Brompton Dark Magic mentionne explicitement ce compromis entre qualité et bruit en basse luminosité.
3. Indicateurs clés de performance autres que la profondeur de bits
Évaluez simultanément la réponse tonale, le comportement en basse luminosité et la synchronisation. Notez le format d'entrée, les paramètres du processeur et la luminance cible avant de comparer les écrans. Sinon, deux démonstrations portant la même étiquette « 16 bits » peuvent fonctionner dans des conditions très différentes.
3.1 Linéarité des niveaux de gris
Il convient de distinguer la réponse linéaire en lumière de la fonction de transfert utilisée pour la vidéo. Un rapport cyclique PWM de 50 % peut produire environ 50 % de la lumière moyenne, mais une valeur vidéo encodée à 50 % ne correspond pas nécessairement à cette valeur. Par exemple, les équations de conversion sRGB du W3C associent une valeur encodée de 0.5 à environ 0.214 en lumière linéaire. Cet exemple de calcul suppose un espace colorimétrique sRGB normalisé et ne précise pas la cible d'étalonnage d'un panneau LED.
Il est préférable de mesurer la sortie par rapport au gamma ou à la fonction de transfert électro-optique cible plutôt que de s'attendre à une relation linéaire entre l'entrée codée et la luminance. La réponse impulsionnelle courte, les différences entre les canaux et l'étalonnage peuvent engendrer des écarts par rapport à la cible. Il n'existe pas de méthode universelle pour compter les codes de gris faibles « perdus ».
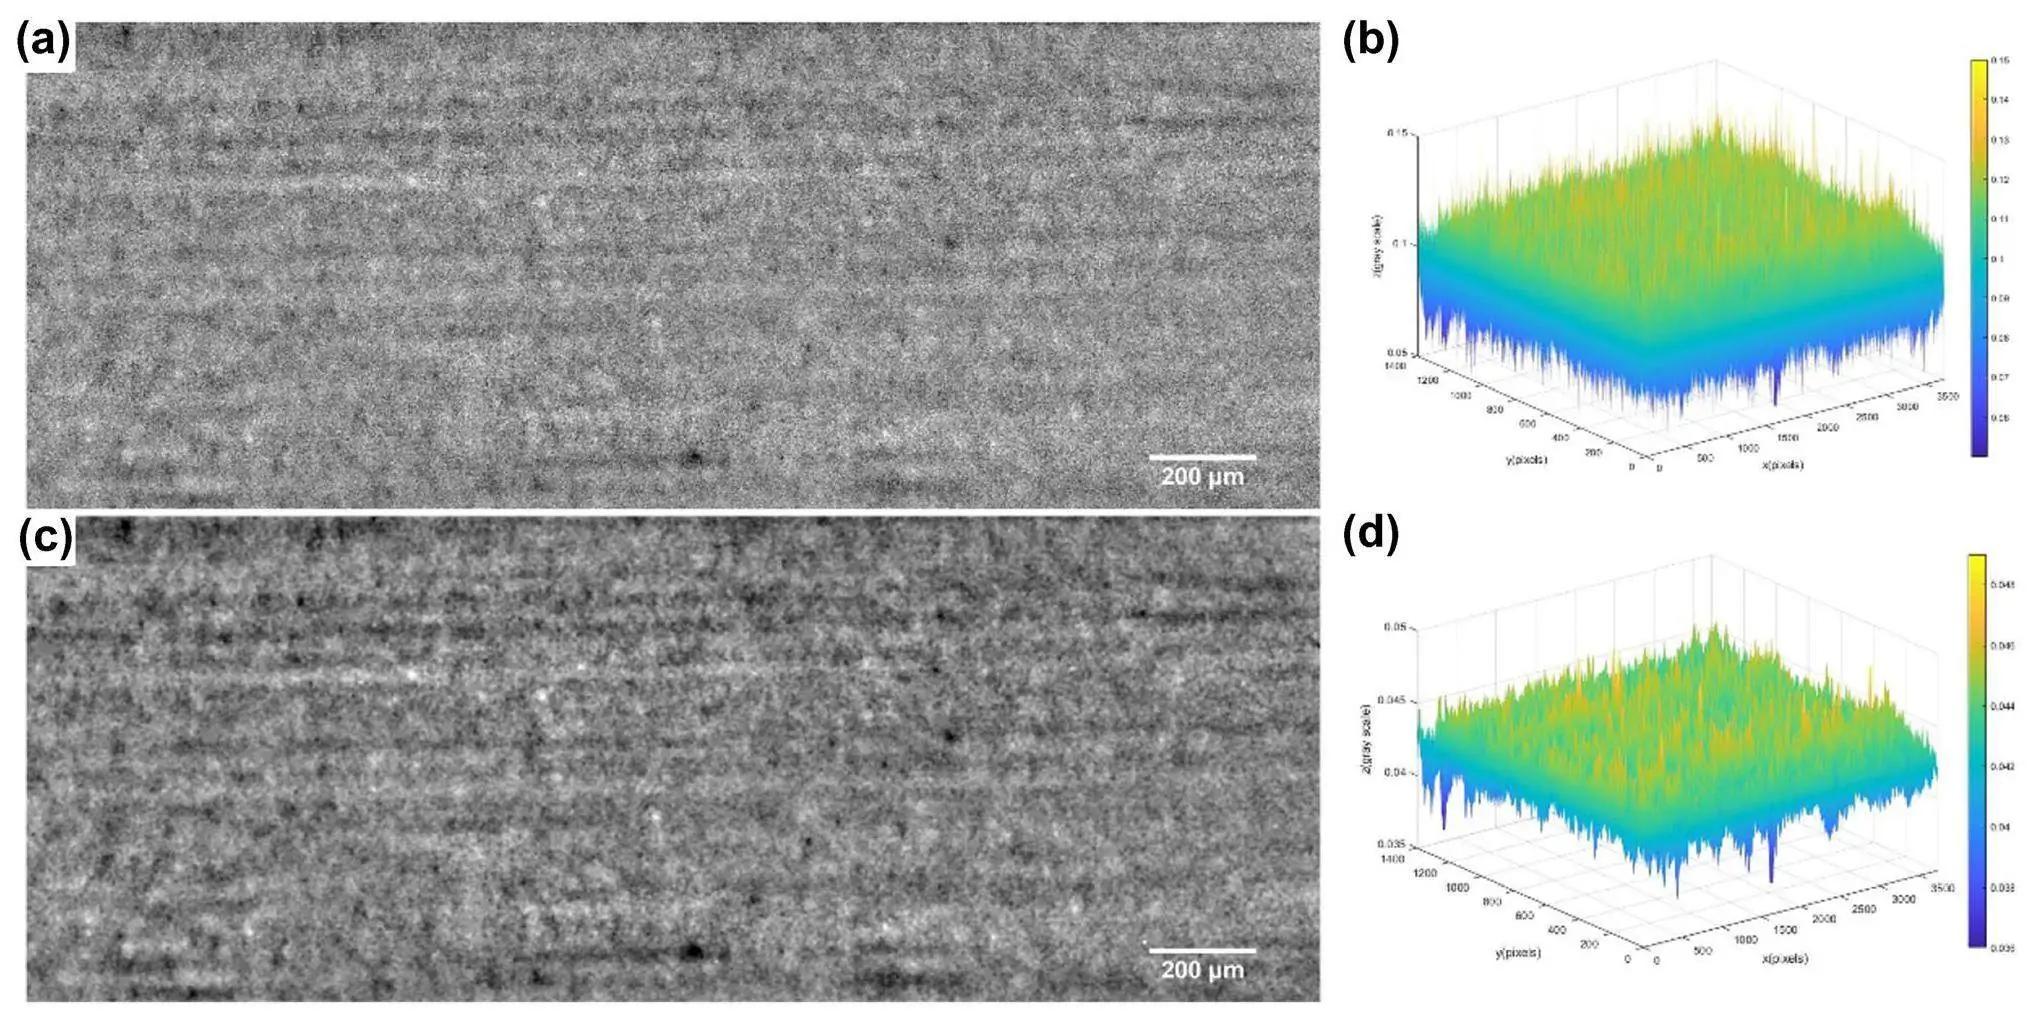
L'image conservée ci-dessous présente des textures en niveaux de gris et des graphiques tridimensionnels de valeurs de gris, avec des barres d'échelle de 200 µm. Sa source et ses conditions de test n'étant pas précisées ici, elle ne saurait être considérée comme une preuve de la linéarité des niveaux de gris d'un écran LED.
3.2 Performances en niveaux de gris à faible luminosité
Lignes sombres de première numérisation : inspecter les champs sombres uniformes pour détecter les différences de luminosité dépendant des lignes, associées au moment et à la stabilisation de la numérisation.
Dominante de gris clair : vérifiez si les zones neutres foncées restent équilibrées sur l’ensemble du panneau et à différents réglages de sortie.
Effets de rémanence ou de couplage : recherchez la lumière parasite à proximité d’objets brillants sur fond sombre. La conception du circuit et la synchronisation sont importantes ; le TLC5958 de TI est un exemple de circuit de commande doté d’un transistor FET de précharge conçu pour atténuer ces effets.
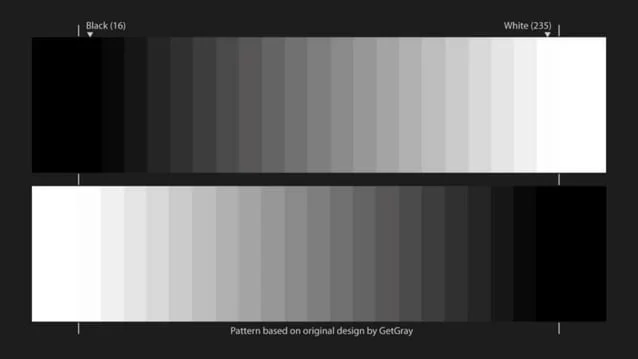
Le motif ci-dessous attribue la valeur 16 au noir et la valeur 235 au blanc, conformément à la norme vidéo 8 bits à plage dynamique limitée. Assurez-vous que les paramètres de plage du lecteur et du processeur correspondent ; ces valeurs ne correspondent pas aux valeurs 0 à 255 de la plage RVB complète.
3.3 Fréquence de rafraîchissement vs. Niveaux de gris : le compromis
Pour une horloge fixe et une modulation de largeur d'impulsion (PWM) simple, des cycles plus courts réduisent le nombre de créneaux horaires disponibles. Les pilotes pratiques utilisent le balayage, la mémoire, la PWM segmentée et d'autres techniques ; il n'existe donc pas d'équation unique entre la profondeur de bits et la fréquence de rafraîchissement qui s'applique à tous les murs de LED.
Modèle statique simple : fréquence du cycle PWM ≈ fréquence GCLK ÷ 2 n . Ce modèle omet le multiplexage et le masquage et ne doit pas être utilisé comme taux de rafraîchissement annoncé d'un panneau PWM segmenté.
Comparez le mode de fonctionnement complet : modèle de pilote, rapport de balayage, niveau de gris, fréquence d’images vidéo, luminosité et fréquence de rafraîchissement PWM. Les spécifications du TLC5958 de TI indiquent un niveau de gris 16 bits, une horloge de 33 MHz et la prise en charge d’un multiplexage jusqu’à 32 voies ; il s’agit de paramètres distincts, et non de valeurs de rafraîchissement interchangeables.
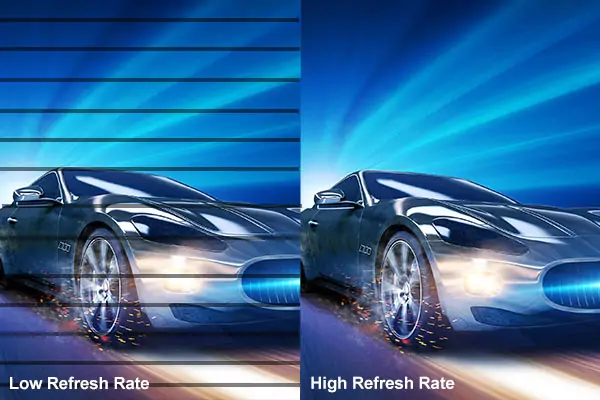
Ni 3 840 Hz ni 7 680 Hz ne garantissent à 100 % des dégradés fluides ou des images nettes. La comparaison ci-dessous illustre les artefacts horizontaux par rapport à une image plus nette ; elle ne présente aucune mesure des conditions de test. Vérifiez la compatibilité du matériel proposé avec votre contenu et, le cas échéant, les paramètres de votre caméra.
4. Les niveaux de gris dans les applications du monde réel
Choisissez des tests d'acceptation adaptés à l'application. Un écran destiné à l'affichage direct et un autre destiné à l'enregistrement vidéo peuvent nécessiter des réglages de synchronisation et d'étalonnage différents, même si leurs spécifications principales sont identiques.
4.1 Salles de contrôle et éclairage LED à pas fin
Les murs des salles de contrôle et des écrans de vision rapprochée affichent souvent des cartes, des interfaces, des flux vidéo et de larges zones de couleur similaire. Examinez les zones sombres et uniformes ainsi que le texte aux emplacements réels des sièges. Utilisez le pas de pixel et la distance de vision pour planifier les détails spatiaux ; les tests en niveaux de gris permettent d'évaluer les nuances tonales. Un produit tel qu'un écran de sol GOB d'intérieur a une application différente et ne doit pas être considéré comme une spécification pour une salle de contrôle.
Effectuez les tests dans les conditions de luminance réelles d'utilisation, y compris en faible luminosité le soir. Exigez un gris neutre stable, des noirs lisibles et une uniformité acceptable après étalonnage. Il n'existe pas de « minimum 14 bits » universel qui remplace ces vérifications : la précision de la source, la configuration de l'écran et l'éclairage ambiant influent tous sur le résultat.
4.2 Panneaux d'affichage extérieurs à LED
Les panneaux publicitaires extérieurs doivent présenter une luminance et un contraste suffisants en fonction de la lumière ambiante. Il est important de vérifier la séparation des hautes lumières ainsi que celle des ombres. Même un écran lumineux peut écrêter les blancs, notamment en raison du niveau de la source ou du traitement de l'image ; la luminosité maximale ne suffit donc pas à elle seule pour évaluer la qualité des tons.
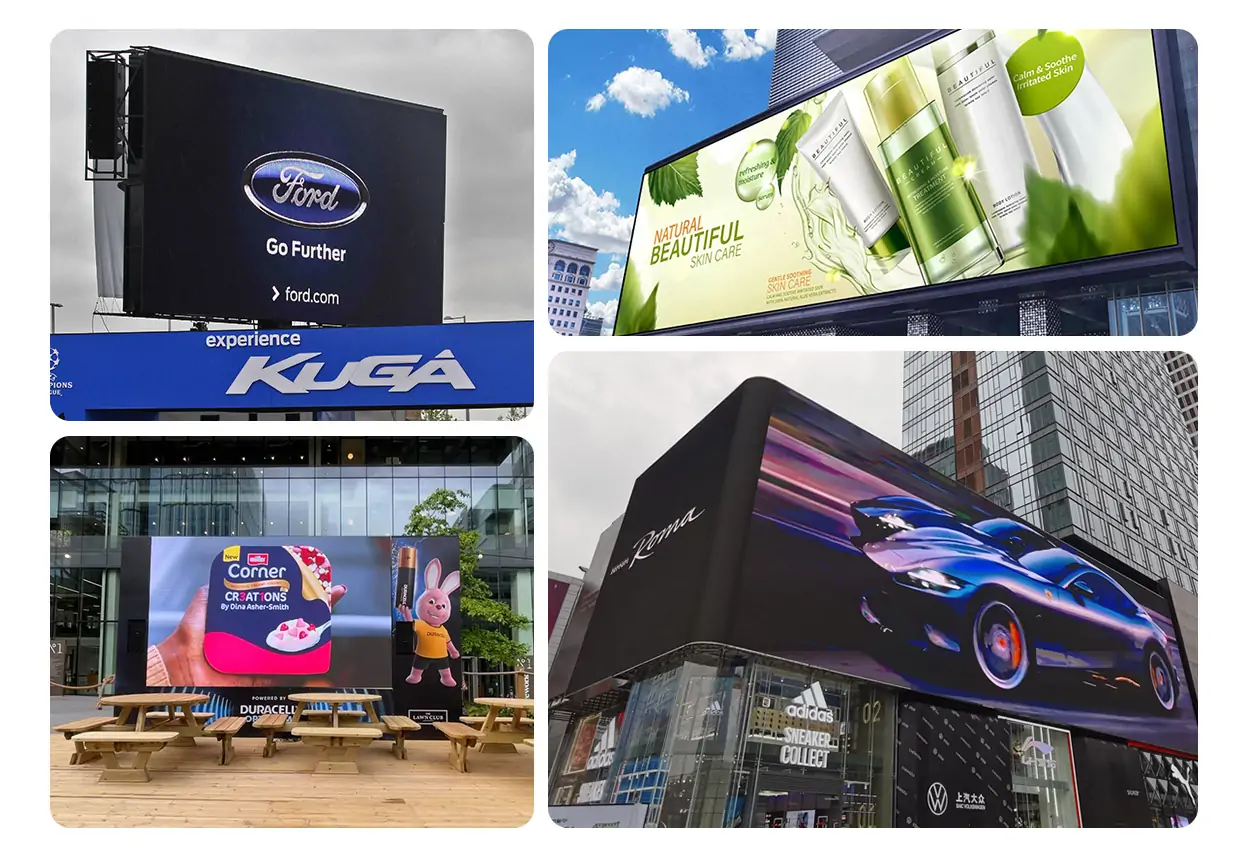
Répétez les tests à la puissance réduite prévue pour une utilisation nocturne. Ne présumez pas que tous les écrans extérieurs utilisent un niveau de gris 12 bits ni que la distance rende les bandes négligeables. Spécifiez les conditions de fonctionnement et le comportement de la gradation, et évaluez la stabilité après que le système atteigne sa température de fonctionnement. L'image extérieure présente plusieurs applications publicitaires ; il ne s'agit pas d'une mesure comparative de niveaux de gris.
4.3 Production virtuelle et étapes XR
Sur les plateaux de production virtuelle et XR, le mur peut servir à la fois de fond et de source lumineuse. Analysez l'image enregistrée ainsi que la vue directe. Les scènes sombres et les mouvements de caméra peuvent révéler des problèmes qu'une démonstration fixe et lumineuse ne met pas en évidence.
Synchronisation de la caméra : testez la fréquence d’images, la vitesse ou l’angle d’obturation, la synchronisation et le mode de balayage du panneau. Les caméras à obturateur roulant et global peuvent réagir différemment à l’intensité lumineuse. La documentation ShutterSync de Brompton explique comment synchroniser le rafraîchissement des LED avec la caméra. Elle n’impose pas une fréquence de 7 680 Hz sur tous les plateaux.
Dégradés des scènes sombres : examinez les dégradés de faible intensité et les zones neutres via la caméra et le pipeline couleur. Lors de la comparaison des modes, veillez à contrôler l’exposition, la balance des blancs et le traitement. Une meilleure précision PWM peut améliorer le résultat, mais celui-ci dépend également des capacités de la dalle, de la fréquence d’images et de la durée d’exposition, comme indiqué dans les notes de Brompton concernant la profondeur de bits étendue.
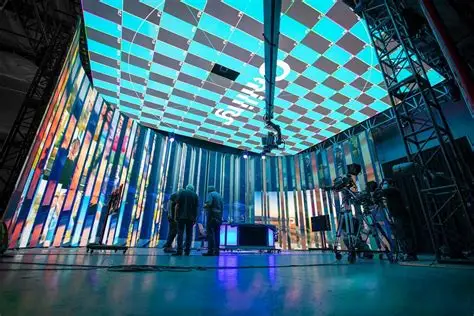
Vérifiez la présence de halos indésirables autour des objets brillants, et recherchez les artefacts et les variations de couleurs sombres dans les séquences enregistrées. Leur visibilité dépendant de l'exposition et du traitement, les tests de la caméra doivent compléter les mesures de luminance et l'inspection visuelle directe. La photographie de scène conservée illustre le contexte de l'installation plutôt que de servir de référence en niveaux de gris.
5. Comment évaluer et tester la qualité des niveaux de gris
Utilisez une séquence de test reproductible avec la configuration de source, de processeur et de panneau proposée. Enregistrez les paramètres et conservez des extraits vidéo ou des mesures de référence afin de pouvoir comparer l'affichage livré avec la démonstration.
5.1 Le test du gradient
Affichez une rampe de transition noir-blanc connue à la distance de vision prévue. Vérifiez sa profondeur de bits et sa plage de signal, et évitez toute compression ou mise à l'échelle inutile. Testez la même source sur un écran de référence fiable afin de distinguer les défauts de la source de ceux de l'écran LED.
- Bande : Recherchez les irrégularités de contour non intentionnelles dans la rampe lisse, puis vérifiez l'encodage et le traitement de la source avant d'en attribuer la cause.
- Teinte de couleur : Le gris neutre ne doit pas présenter de bandes localisées roses, vertes ou bleues.
- Découpage des ombres : utiliser des zones quasi-noires connues pour vérifier si les niveaux d'entrée distincts fusionnent dans les conditions de visualisation prévues.
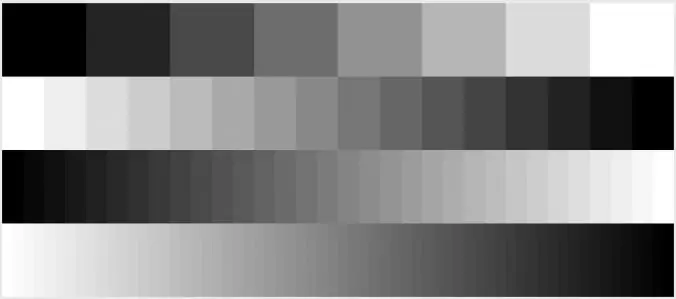
Apportez vos propres motifs et contenus représentatifs en complément de la démonstration du fournisseur. L'illustration ci-dessous présente à la fois des barres à gradins et une rampe plus lisse : les gradins visibles sont intentionnels. Une image web visualisée via un navigateur inconnu ne permet pas de certifier la résolution 14 ou 16 bits d'un panneau.
5.2 Le motif en niveaux de gris à 16 étapes
Utilisez 16 zones grises connues pour un contrôle rapide de l'écrêtage et de la neutralité. Examinez les zones claires et foncées adjacentes sous un éclairage ambiant contrôlé ; vérifiez les points d'extrémité attendus pour une entrée à plage complète ou limitée. Si les zones se confondent, vérifiez les niveaux et l'étalonnage avant de conclure à un défaut matériel. La réussite d'un test sur 16 zones ne garantit pas un fonctionnement 16 bits : ce test ne porte que sur seize valeurs d'entrée.
5.3 Test de résistance à faible luminosité
Répétez les tests à la luminosité de fonctionnement prévue et à un niveau inférieur. Un réglage à 30 % peut servir d'exemple, mais il ne s'agit pas d'une luminance standardisée ni d'un seuil de réussite/échec universel. Notez les valeurs de luminance (en nits) lorsque cela est possible. Comparez la séparation des ombres, la couleur neutre et le bruit, et observez si le contrôleur modifie le courant, la synchronisation PWM ou le traitement lors de la variation de luminosité.
5.4 Signaux d'alarme dans les fiches techniques
- Étape de profondeur de bits indéterminée : Demandez séparément des informations sur la source d'entrée, la précision du traitement et la sortie du pilote, y compris tout mode de tramage ou de précision étendue.
- Conditions de fonctionnement manquantes : Demander les performances en niveaux de gris ainsi que le mode de numérisation, la fréquence d'images, la luminosité et les paramètres de rafraîchissement.
- Aucune preuve de faible luminosité : Demandez une démonstration ou des mesures plutôt que de présumer de la qualité en fonction de la présence ou de l'absence d'un cahier des charges.
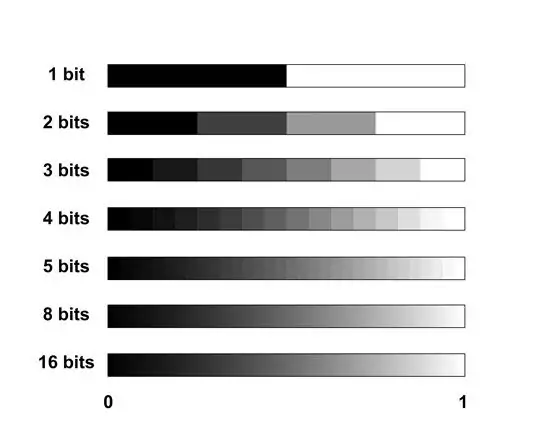
L'illustration ci-dessous montre les niveaux théoriques croissants de 1 bit (2) à 2 (4), 3 (8), 4 (16), 5 (32), 8 (256) et 16 bits (65 536). Son axe normalisé 0–1 représente le noir au blanc, et non la luminance mesurée de l'écran.
6. Idées fausses courantes sur les niveaux de gris des LED
« Une profondeur de bits plus élevée signifie toujours une meilleure qualité d'image. »
Une précision accrue n'est utile que si le reste du système peut l'exploiter. La quantification, l'uniformité du canal, la précision de la fonction de transfert et la qualité du contenu sont des aspects distincts. Une valeur plus élevée sur la fiche technique du pilote ne peut corriger tous les défauts ailleurs dans la chaîne.
« Les images 14 bits et 16 bits se ressemblent toujours. »
Leur apparence peut se ressembler dans une démonstration et différer dans une autre. Une meilleure précision de l'affichage peut améliorer les dégradés dans les zones sombres après traitement et atténuation, mais le gain visible dépend de la configuration. Il est préférable de comparer des écrans calibrés à luminance égale avec un contenu exigeant plutôt que de supposer une amélioration automatique.
« Le niveau de gris est la même chose que la profondeur des couleurs. »
La terminologie relative à la profondeur de bits doit préciser si elle se réfère à un canal ou au pixel entier : 8 bits par canal RVB correspondent à du RVB 24 bits. La gamme de couleurs, le point blanc et la fidélité des couleurs sont des caractéristiques distinctes, et non des bits supplémentaires. Le rendu des niveaux de gris neutres ne permet pas, à lui seul, d’obtenir des couleurs saturées précises.
« L’œil humain ne peut percevoir qu’un nombre fixe de bits. »
Il n'existe pas de critère universel d'achat pour un écran. La visibilité dépend du contraste, de l'adaptation, de la spatialisation et de la courbe d'encodage. En pratique, il s'agit de savoir si les contours, le bruit ou les détails perdus restent visibles lors de l'utilisation prévue. Il est préférable d'évaluer l'image dans son ensemble plutôt que de traduire une affirmation générale concernant la vision en une spécification technique obligatoire.
7. FAQ
8. Conclusion
Choisissez un écran LED extérieur ou un mur d'images intérieur en fonction de ses performances démontrées dans ses paramètres prévus. Distinguez la précision de la source, la profondeur de traitement et la résolution PWM, et demandez le mode de fonctionnement associé à chaque valeur. Une précision interne plus élevée permet l'étalonnage et la synchronisation même avec une source à faible nombre de bits.
Un dossier de réception utile comprend le format source, la plage dynamique du signal, la luminance cible, la configuration de rafraîchissement, l'étalonnage et les résultats des tests. Vérifiez les dégradés, les zones à contraste progressif et le comportement en basse luminosité ; ajoutez des tests de caméra si le tournage est important. Cela permet une décision d'achat plus éclairée que de se fier à un seul indice de gris pour évaluer la qualité d'image.
 Novastar VX600 Pro vs VX600 : Quelles sont les différences ?
 NovaStar VX2000 Pro vs VX2000 : Vérifiez avant d’acheter
Articles similaires
Remplissez vos besoins en détail
Renseignez la scène d'utilisation et la taille d'écran souhaitées dans la section « Contenu ». Vous recevrez un devis.